Проектирование механического участка
При сдвиге поддона на тележку он подхватывается ленточным транспортером и перемещается до соприкосновения с концевым выключателем привода транспортера. После полной остановки поддона на тележке автоматически включается привод перемещения тележки и она доставляет поддон в заданный адрес. Останавливается тележка концевым выключателем, расположенным на трассе. Затем автоматически включается привод ленточного транспортера тележки, поддон передается на поперечный рольганг, имеющий наклон к станку, и тележка скатывается в пункт загрузки станка.
Возврат поддонов с обработанными деталями и инструментом производится по транспортеру возврата. После возврата поддоны попадаю на ленточный транспортер, который расположен на подъемной платформе, действующей от гидропривода. Платформа поднимает поддон на уровень верхнего яруса, откуда он перемещается по роликовым рольгангам на контроль, перекомплектовку оснастки и переадресовку на следующее рабочее место. Подъемная платформа автоматически опускается для приема следующего поддона. Диспетчерский пункт оборудован устройствами для двухсторонней связи с каждый рабочим местом.
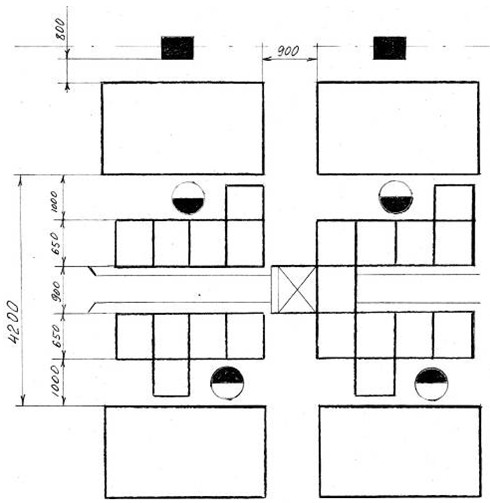
Схема размещения оборудования при перемещении системы ОРГ-2
Информация по теме:
Практическое использование тяговой характеристики автомобиля
По тяговой характеристике автомобиля определяем следующие показатели: 1. Окружная сила Fкv при максимальной скорости Vmax: Н. 2. Максимальная окружная сила на высшей передаче Fк5max: Fк5max = 1006,9 Н. 3. Максимальная окружная сила Fкmax, развиваемая на ведущих колесах автомобиля: Fкmax = 4669,8 Н. ...
Патентные исследования гидроусилителя руля
гидроусилитель управление рулевой конструкция Рулевой привод транспортного средства с двумя управляемыми мостами (патент №1281466). Изобретение относится к рулевому приводу транспортного средства с двумя управляемыми мостами. Цель изобретения повышение эффективности работы привода. Рулевой привод с ...
Требования, предъявляемые к гидроусилителю руля
1. Поворотный момент на колесе не должен быть слишком большим, однако автоматический возврат рулевого управления в нейтральное положение должен быть обеспечен даже при небольших скоростях движения. 2. Рулевое управление должно быть легким, что обеспечивается повышением КПД этого управления в целом ...
Навигация
- Главная
- Транспортная логистика
- Основные понятия грузоведения
- Строительство автомобильных дорог
- Обслуживание локомотивов
- Автомобильный транспорт
- Моторные масла
- Материалы