Определение кинематических и силовых параметров привода
Таблица 3
|
Параметр |
Вал |
Последовательность соединения элементов привода по кинематической схеме
|
|
Мощность P, кВт |
Дв |
|
|
Б |
| |
|
Т |
| |
|
РМ |
| |
|
Частота вращения n, об/мин |
Дв |
|
|
Б |
| |
|
Т |
| |
|
РМ |
| |
|
Угловая скорость
|
Дв |
|
|
Б |
| |
|
Т |
| |
|
РМ |
| |
|
Вращающий момент Т, |
Дв |
|
|
Б |
| |
|
Т |
| |
|
РМ |
|

 1,70
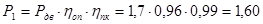

 1,50
 950


 70
 , 1/c


Таблица 4
|
Тип двигателя 4АМ100L6У3 | |||||||
|
Параметр |
Передача |
Параметр |
Вал | ||||
|
закрытая (редуктор) |
открытая |
двигателя |
редуктора |
приводной рабочей машины | |||
|
быстроходный |
тихоходный | ||||||
|
Переда- точное число и |
4,0 |
3,4 |
Расчетная мощность Р, кВт |
1,70 |
1,60 |
1,55 |
1,50 |
|
Угловая скорость
|
99,43 |
29,25 |
7,30 |
7,30 | |||
|
КПД
|
0,97 |
0,96 |
Частота вращения п, об/мин |
950,0 |
279,4 |
70,0 |
70,0 |
|
Вращающий момент Т, Н м |
17,10 |
55,26 |
212,25 |
204,00 | |||
 = 2,2 кВт;
 = 950об/мин
 , 1/с

Информация по теме:
Разработка генерального плана АРП с учётом предъявляемых требований
Генеральный план – важная составная часть проекта промышленного комплекса, будь то одно предприятие или группа предприятий (промышленный узел). Содержанием генерального плана является комплексное решение вопросов планировки, пространственной организации застройки и благоустройства территорий промыш ...
Охрана труда. Меры безопасности при проведении контроля автосцепного устройства
В настоящем дипломном проекте разрабатываются мероприятия по охране труда на контрольном пункте по ремонту автосцепного оборудования. Ремонт узлов и деталей автосцепного устройства выполняется в соответствии с требованиями ГОСТ 12.2.061-81 ССБТ «Оборудование производственное. Общие требования безоп ...
Поисково-эвакуационные машины ПЭУ
Огромный опыт разработки и изготовления прототипов трех– и четырехосных полноприводных автомобилей в полной мере пригодился для выполнения важного государственного задания по созданию принципиально новых поисково-эвакуационных установок (ПЭУ), которые по соображениям секретности не имели традиционн ...
Навигация
- Главная
- Транспортная логистика
- Основные понятия грузоведения
- Строительство автомобильных дорог
- Обслуживание локомотивов
- Автомобильный транспорт
- Моторные масла
- Материалы