Построение геометрической модели
На рисунке 2.1 приведен вид геометрической модели, для данного варианта задания при построении которой в пакете используются общие примитивы, которые представляют собой точку (PT), линию (CR) и поверхность (SF), с которыми связаны и типы конечных элементов, использующиеся при дальнейшем построении конечноэлементной модели.
Построение точек (PT) производится путем ввода их координат с клавиатуры или с использованием мыши: Geometry ® Points ® Define.
Линии (CR) в данной работе строились с использованием имеющихся точек или по координатам Geometry ® Curves ®:
Line with 2 Pts – прямая по двум точкам;
Circular Arc – дуга окружности;
Поверхности (SF) были построены по точкам и линиям:
Geometry ® Surfaces ®:
Define by 3 Pt
Define by 4 Pt
Define by 2 Cr – по двум линиям;
Define by 3 Cr – по трем линиям;
Define by 4 Cr – по четырем линиям.
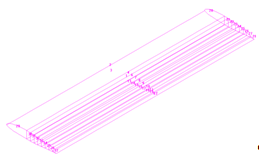
Рис. 2.1 – Геометрическая модель элерона
Информация по теме:
Коэффициент использования маневровых локомотивов
Коэффициент использования маневровых локомотивов определяется по формуле: Ψман=ΣМt/720-0,5*Ттех, (6.18) где ΣМt – сумма локомотиво часов полезной работы маневрового локомотива за смену; Ттех – технологический перерыв, принимаем для горочного 90мин, для маневровых и податочного 40мин. ...
Электрические схемы автоблокировки
Электрические схемы перегонных сигнальных установок должны содержать схемы автоблокировки и схемы кодирования рельсовых цепей. В курсовом проекте следует привести принципиальную схему сигнальной установки. Разрешается использовать типовые схемы сигнальных установок соответствующей системы автоблоки ...
Расчёт контингента и фонда заработной платы по текущему ремонту,
техническому обслуживанию и экипировке локомотивов
Контингент рабочих, чел., по каждому виду ремонта и технического обслуживания отдельно по видам движения рассчитывается по формуле: ∑Nрем Нч Чяв = ---------------, (3.10) Фгод где Nрем – программа текущего ремонта и технического обслуживания; Нч – нормативы трудоёмкости текущего ремонта и тех ...
Навигация
- Главная
- Транспортная логистика
- Основные понятия грузоведения
- Строительство автомобильных дорог
- Обслуживание локомотивов
- Автомобильный транспорт
- Моторные масла
- Материалы